高通9月23日宣布达成收购PickNik的协议,希望加强机器人与物理AI的软件生态。公告表示,交易完成仍取决于惯常条件。PG关注的是MoveIt等软件如何与硬件平台配合,以及公司对开放开发与第三方支持作出的说明。
机器人从研究走向可用系统,需要把感知、规划、操作和控制连接起来。计算平台提供处理能力,软件框架则帮助开发者组织任务与组件。此次收购计划着眼于后者,但不能仅凭协议宣布,就把所有集成目标当成已经完成的产品能力。
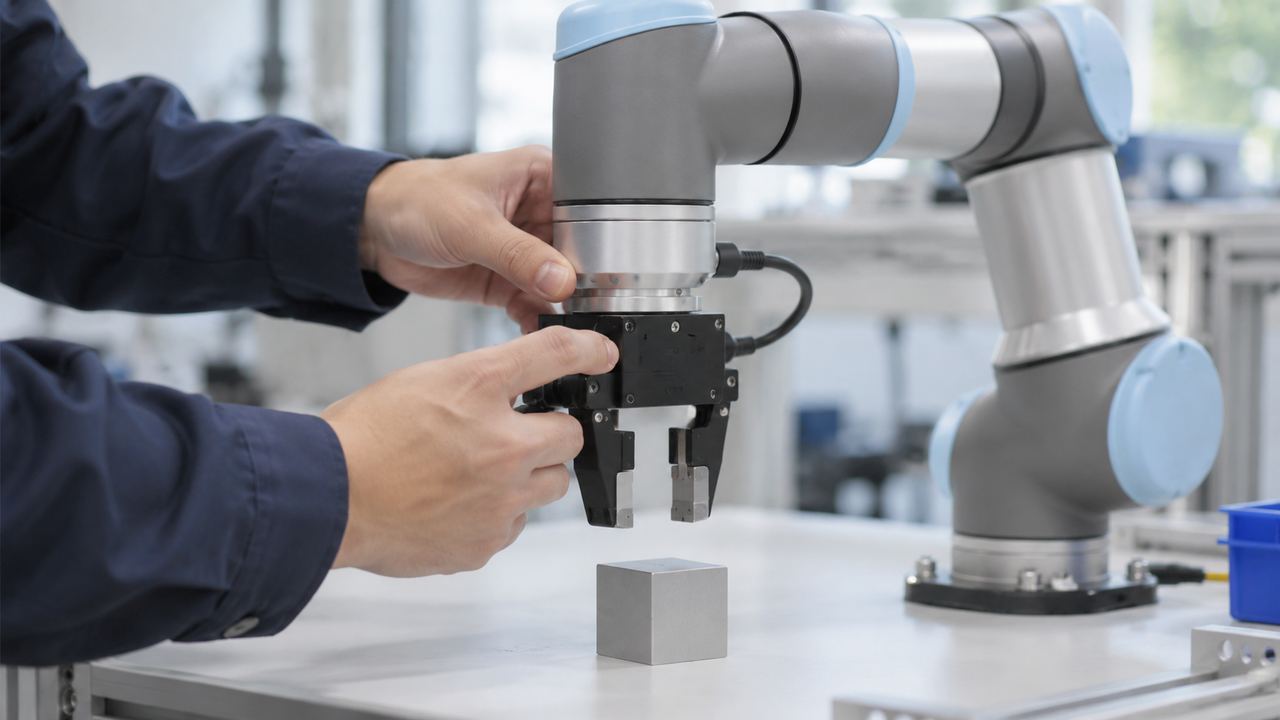
MoveIt的价值,来自框架与社区共同积累
PickNik长期参与MoveIt的发展。高通在公告中强调,这一框架建立在ROS之上,已用于不同类型的机器人应用。它所提供的共同基础,有助于开发者在运动规划与操作等工作中利用已有软件,而不是从头搭建每一项能力。
开源框架的作用也不只是一份代码。接口、文档、维护和社区反馈,会影响不同团队能否持续使用。一个项目被广泛采用之后,参与者更关心路线如何沟通、兼容如何处理,以及更新能否保持清晰,而不只是新增了多少功能名称。
开放与跨硬件支持,仍需观察持续执行
高通表示,MoveIt将按现有许可继续开放,保持社区驱动,并继续支持第三方硬件。这是公司在交易公告中表达的承诺,应当与后续项目维护和公开资源的发展一起观察,而不能自行扩展成所有版本与设备都具有相同支持安排。
对机器人团队而言,硬件选择往往与任务和现场条件相关。开放框架能够提供共同交流基础,但不同平台仍可能需要相应适配。软件能否稳定连接各类组件,需要通过明确接口、测试和维护工作逐步实现。
从模型到动作,集成需要完整工程流程
公告提出,MoveIt将与Dragonwing机器人平台以及Arduino相关平台形成更紧密配合,希望简化从AI模型到规划、操作和实时控制的路径。这里描述的是计划中的开发方向,具体实现仍要结合工具与平台资料判断。
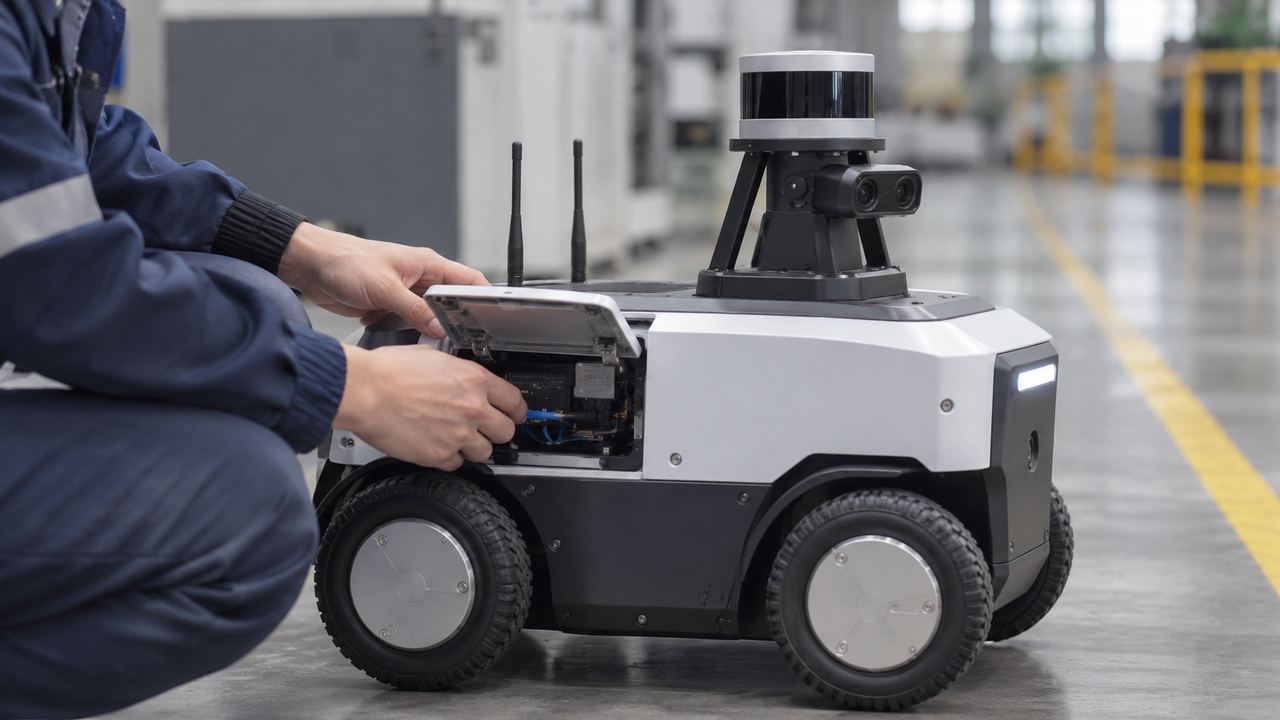
一个系统能够产生任务计划,与机器人在现场正确完成动作,是不同层面的工作。感知结果如何进入规划,控制如何获得反馈,异常怎样停止或恢复,都需要被清楚组织。软件框架有助于连接这些环节,但不能替代具体机器人的验证。
公告把VENTUNO Q列为Arduino集成的起点,希望让更多开发者接触运动规划与边缘计算。这个入口有助于理解平台目标,具体支持内容仍应按照开发资料逐步核对。
原型展示之后,继续看工具与平台的衔接
高通表示,双方计划在当周ROSCon展示MoveIt Pro运行于VENTUNO Q和Dragonwing平台。这样的安排有助于展示集成方向,但演示环境与长期部署之间仍存在不同要求。后续需要把可用工具、支持范围和开发资料逐项说明。
对于准备采用相关生态的团队,更有信息量的是平台怎样降低重复适配,以及项目更新如何与既有系统配合。开发速度固然受到关注,持续维护和问题定位也会影响一个方案能否真正从实验室走向长期运行。
在PG看来,此次计划的看点是把开放机器人软件与边缘计算平台放到同一工作线上。交易状态、开源维护和平台集成各有进度,后续应以具体公开资料来核对。让不同环节形成清楚协作,才有助于把物理AI的研究潜力转成可验证的系统能力。